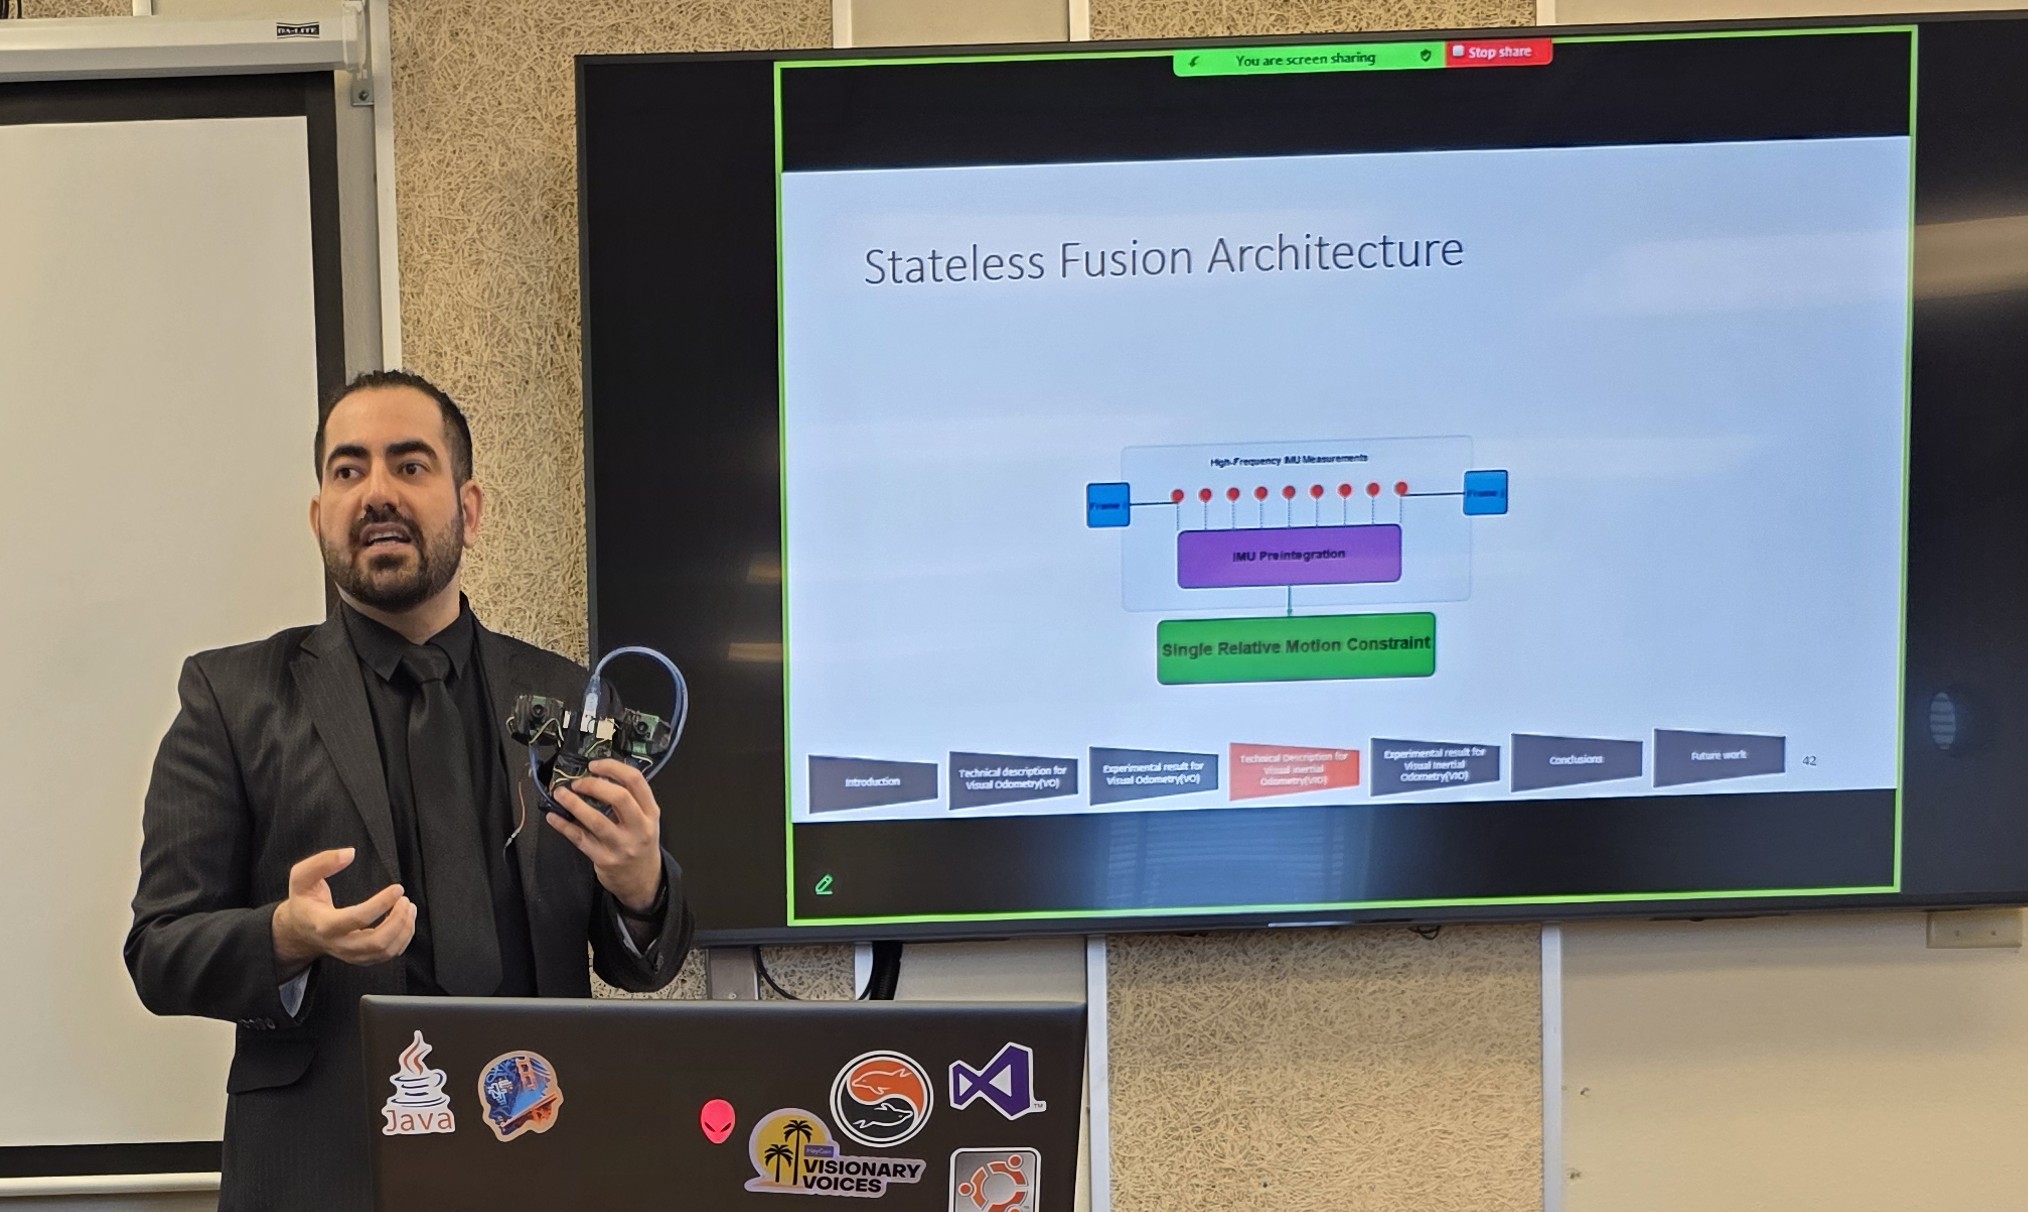
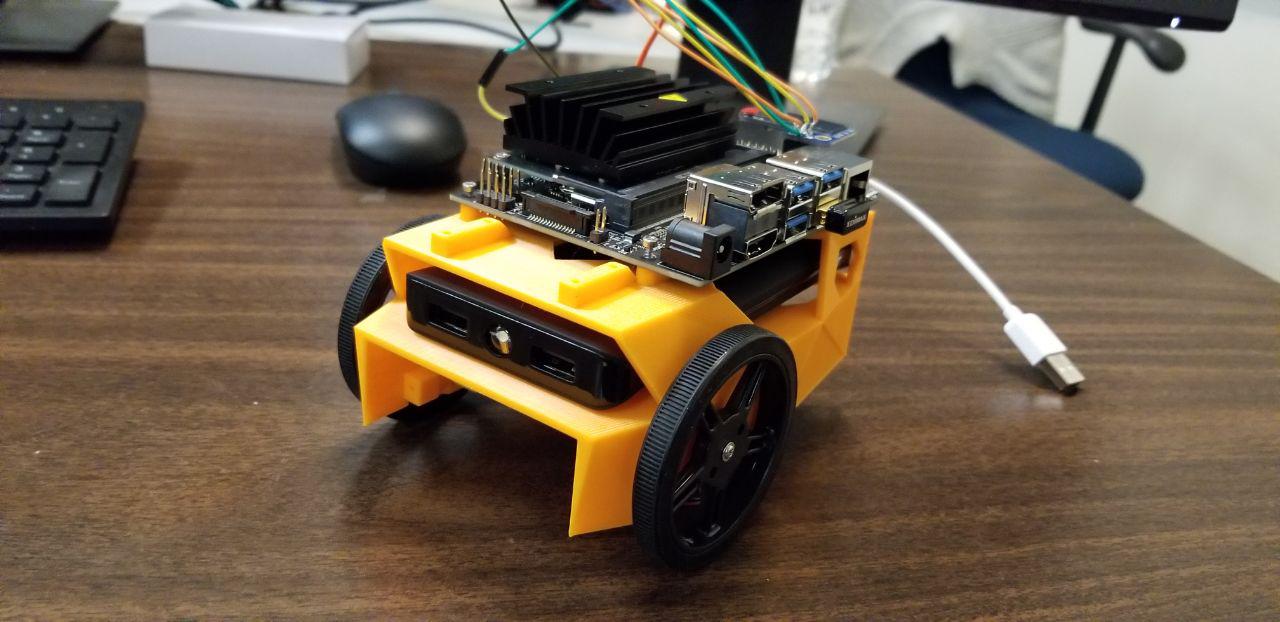
Developing novel navigation systems under ATRC funding.
Key Contributions
- Developed novel sensor fusion methodology for Visual-Inertial Odometry
- Reduced computational complexity by 5% while maintaining precision
- Built real-time SLAM prototype for GPS-denied drone navigation