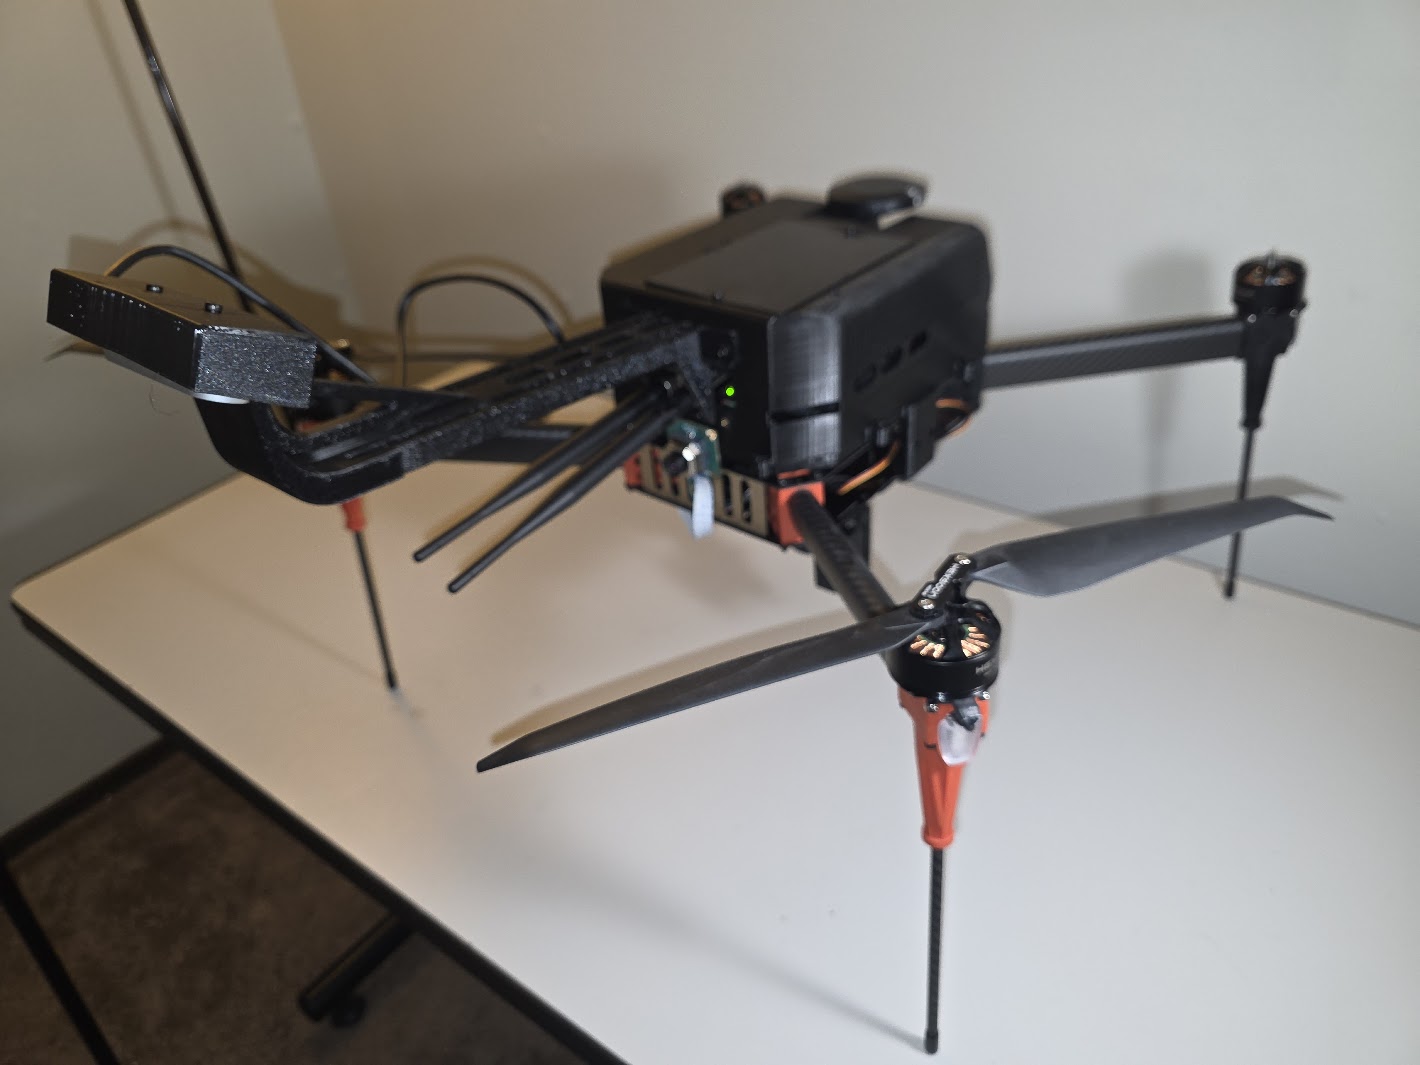
Developing navigation systems for autonomous robots and drones in challenging environments.
Technical Stack
- Visual-Inertial Odometry (VIO) algorithms
- Sensor fusion with Kalman filtering
- ROS2 and MAVLink integration
- GPS-denied navigation solutions
- Motion planning and trajectory optimization
Hardware Experience
- NVIDIA Jetson Orin / Nano
- Intel RealSense D435I cameras
- CubePilot Orange / Pixhawk autopilots
- PCA9685 servo controllers